从零开始预训练,行业首个具身原生世界动作模型 LingBot-VA 2.0 正式发布
来源:互联网 更新时间:2026-07-11 13:21
从本周一系列模型成果密集发布说起,今天要聊的是蚂蚁灵波“具身原生全栈技术路线”的关键进展——行业首个具身原生基础模型 LingBot-VA 2.0 正式发布。
LingBot-VA 2.0 的亮相,标志着机器人基础模型正经历一次根本性的范式转移:从“基于数字世界模型构建”转向“面向物理世界原生设计”。这不仅仅是技术路线的调整,更是具身智能发展道路上的一次关键抉择——机器人“大脑”不再是数字世界模型能力的简单“嫁接”,而是从动态建模、因果预测、实时执行这些与环境交互的原始需求出发,进行原生设计。
基于自回归架构,LingBot-VA 2.0 从零开始进行具身原生预训练。这意味着机器人在执行任务时,能够持续判断“世界接下来会如何变化”,并同步生成下一步动作,真正具备了像人一样“边推演、边行动”的通用控制能力。
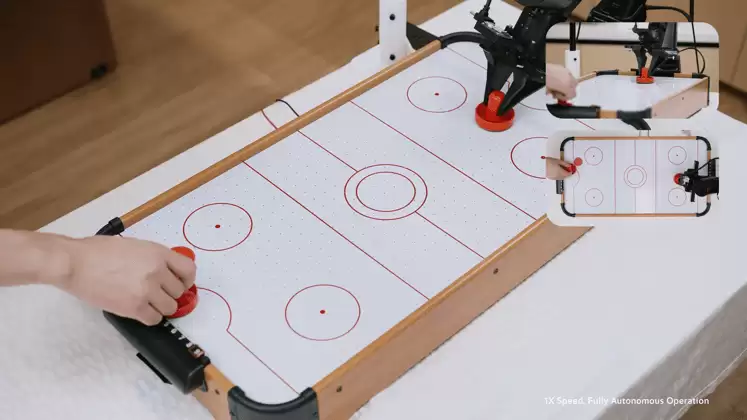
在真机测试中,LingBot-VA 2.0 展现出了出色的执行速度和泛化能力。以下面这个视频为例,在不依赖任何外部拍摄设备的情况下,机器人就可以完成与人类的多轮随机对打。
技术路线:从零预训练,具身原生设计
今年以来,世界模型与具身智能的融合一直是各方关注的焦点。以终为始,从物理世界的“控制执行”需求出发,就需要持续符合因果规律的“预测能力”。机器人要面对的是一个连续变化的真实世界,不仅要针对当前情况作出反应,还要理解一个动作会引发怎样的环境变化,并据此决定下一步动作。
当前行业的主流路线,大多依托面向数字内容创作的视频生成模型,再通过微调的方式适配机器人控制任务。然而,内容创作更在意画质和创意,机器人控制则更在意执行效率和预测的合理性。
更根本的结构性错位在于:面向内容创作的视频模型通常采用双向建模,依赖过去和未来的全局信息来生成连贯画面;而机器人在物理世界中的执行是严格单向、符合物理规律的。这种“预测范式”与“执行范式”的错位,使得后期微调路线容易出现能力迁移不足、动作精度下降和灾难性遗忘等问题。
为彻底解决这一问题,LingBot-VA 2.0 选择了一条更艰难的路——放弃对双向视频生成模型的后期微调,基于自回归架构从头开始预训练,原生设计具身世界动作模型。
四大核心设计:让机器人“边推演、边行动”
机器人“大脑”不再是能简单借用为数字内容生成而训练的模型,而是需要从动态建模物理交互、因果预测和实时动作执行等真实需求出发进行原生设计。关注本周开源进展的朋友可能已经注意到,LingBot-World 2.0 的因果建模范式与 LingBot-Video 的 MoE 设计,都被浓缩到了 LingBot-VA 2.0 的架构中。通过四大核心设计,这些能力被融合并重构为一个统一的具身原生基础模型。
语义视觉-动作分词器(Tokenizer)
严格的因果预训练范式
MoE 架构(Mixture-of-Experts)
增强的异步推理机制(Foresight Reasoning)
全栈技术路线全面亮相
本周,连续发布和开源了六款模型,包括:面向空间感知的 LingBot-Vision 和 LingBot-Depth 2.0,面向“一脑多机”的动作模型 LingBot-VLA 2.0,面向实时交互的 LingBot-World 2.0,和面向更高推理效率的视频生成基模 LingBot-Video。上述模型代表着灵波在持续探索具身原生需要的细分方向能力,而 LingBot-VA 2.0 作为集大成者扮演了收官之作的角色,也正式开启了具身原生新阶段。
至此,蚂蚁灵波“具身原生全栈技术路线”已全面亮相——以具身原生世界动作模型为核心中枢,串联空间感知、灵巧操作与物理世界模拟,形成感知、预测、执行的完整闭环,并在底层深度融合物理数据与虚拟数据,为“一脑多机”的规模化落地提供系统性支撑。
-
2026好玩的休闲手游排行榜:Top10热门休闲游戏推荐
-
蚂蚁庄园今日课堂答题2026年10月1日
-
蚂蚁新村今日答案最新2026.9.30
-
职业小知识最新答案10.4
-
蚂蚁庄园今日课堂答题2026年9月30日
-
2026年9月30日蚂蚁新村答案
-
同样是极地地区,为什么南极有数千米厚的冰雪而北极没有
-
蚂蚁新村今日答案最新2026.10.11
-
蚂蚁庄园小课堂2026年10月1日最新题目答案
-
以下哪一项是海水的主要运动形式
-
蚂蚁庄园答题今日答案2026年10月10日
-
以下哪种动物有秋季换毛的习性 蚂蚁庄园今日答案10月11日
-
《笑傲江湖:群侠传》阵容搭配攻略
-
蚂蚁庄园小鸡答题今日答案2026年9月30日
-
蚂蚁新村今日答案最新2026.9.29
-
有鸟有鸟群纸鸢因风假势童子牵描写的是什么场景 蚂蚁新村今日答案2026.9.29
-
《拆字大王》第199关兢找出16个常用字通关攻略
-
蚂蚁庄园今日课堂答题2026年10月23日
-
黑道圣徒3重制版进不去怎么办
-
蚂蚁新村今日答案最新2026.10.9
-
1 《卧龙2 凤火连天》官宣引争议 动作再进化还是经典换皮 06-09
-
2 CapCut怎么变速?视频快慢动作调节 06-15
-
3 全程高能!这部动作片是真敢打 06-15
-
9 10000小时人类数据,练出全球首个全身移动操作隐式世界动作模型 07-15
-
10 Sora写宠物训练教程提示词怎么写才能动作反馈有前后关系 07-16